
MCPの次は「MHS」――Anthropicが発表、AIエージェントが工場・研究室の機械を動かす仕組み
目次
MCPの次は「MHS」――Anthropicが発表、AIエージェントが工場・研究室の機械を動かす仕組み
- AnthropicがMHS(Model Hardware Standard)の研究プレビューを発表しました
- 顕微鏡やロボットアームなど機器の違いを吸収し、統合作業を数時間規模へ短縮します
- 現時点は限定プレビューで、安全性の検証と普及はこれからの段階です
AIエージェントが扱う対象が、メールや資料、SaaSだけではなくなろうとしています。
これまでのAIエージェントが「パソコンの中で働く秘書」だとすれば、これからは工場や研究室で機械を動かす作業員にもなる。顕微鏡の温度を読み、ロボットアームの位置を確認し、次の操作を指示する。機械が動いたら、その結果を見てまた判断します。
AIエージェントの次の仕事場は、物理世界です。
その入口としてAnthropicが発表したのが、MHS(Model Hardware Standard)です。
Anthropicが発表したMHSとは何か
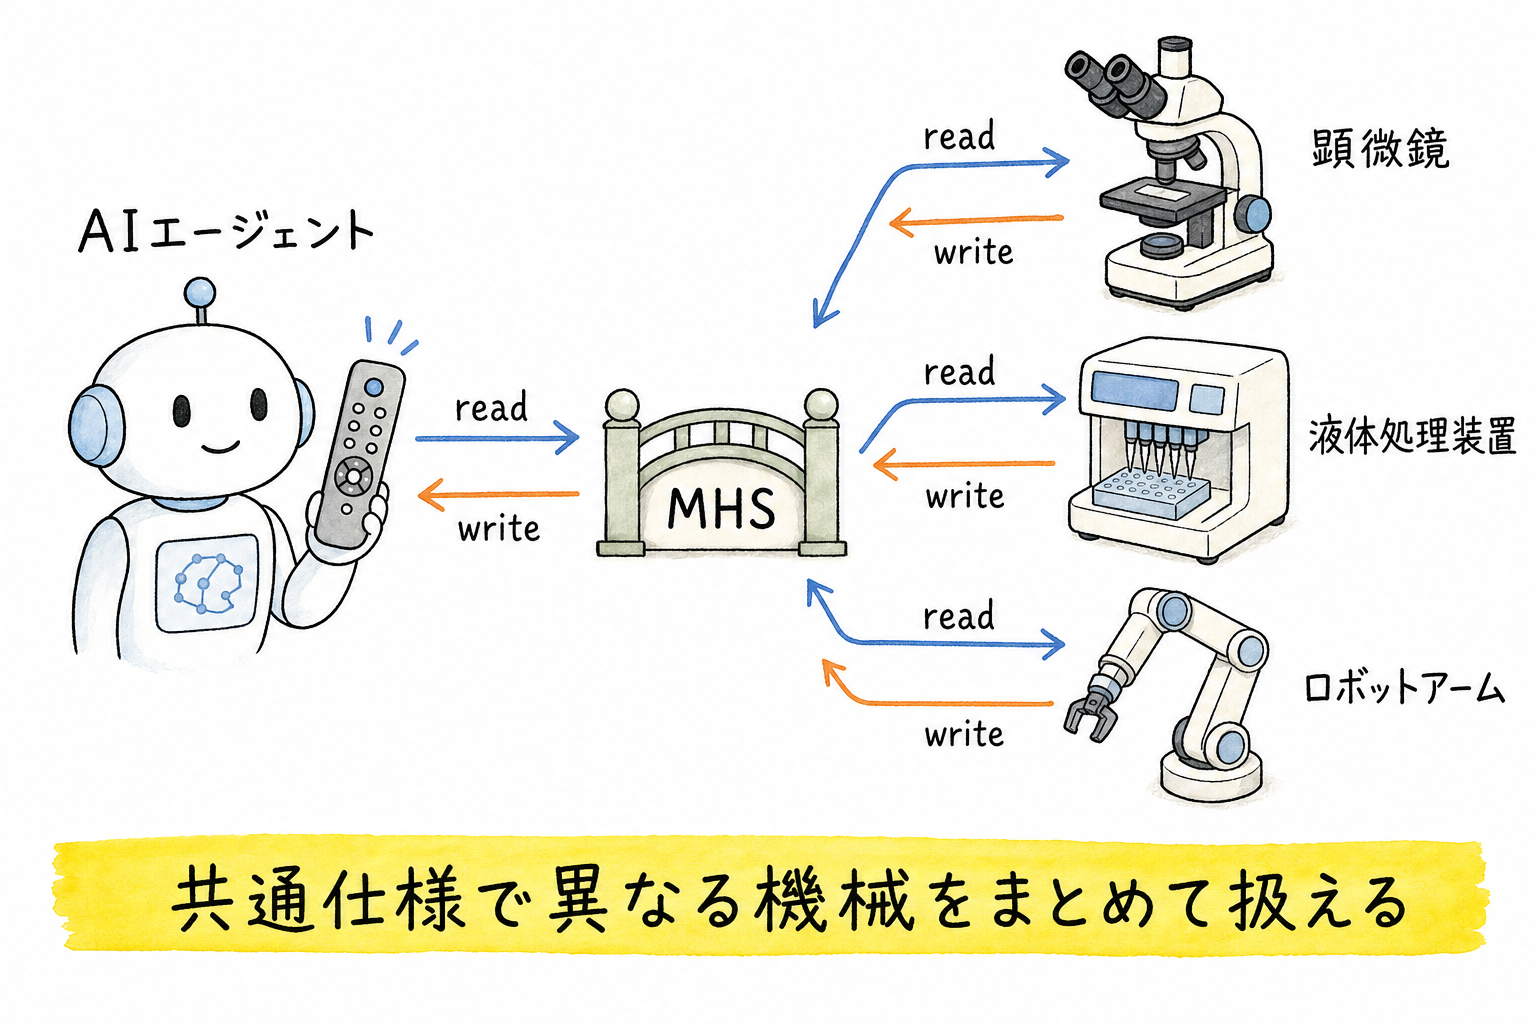
Anthropicは2026年8月27日、AIエージェントが物理機器を安全に操作するための共通仕様として、MHSの研究プレビューを始めました。
対象は顕微鏡、液体処理装置、ロボットアームなどです。これまで機器ごとに異なっていた操作方法を、機器を動かす「翻訳ソフト」で吸収します。基本になる命令は「read(状態を読む)」と「write(操作を指示する)」です。
家電メーカーごとに違うリモコンを、共通リモコン一つで動かせるようにするイメージです。MHS対応機器には、何を測れるか、何を調整できるか、どんな安全限界を守るかを示す「機械の説明書」も用意されます。初めて見る機器でも、できることと禁止事項がわかる設計です。
Anthropicは、通常なら数週間、場合によっては数カ月かかる機器統合を、数時間から数分へ短縮できると説明しています。ただし、これはあらゆる現場で同じ時間を保証する数字ではなく、今回の初期事例で示された方向性です。
「状態を読む→判断→動かす」の改善ループ
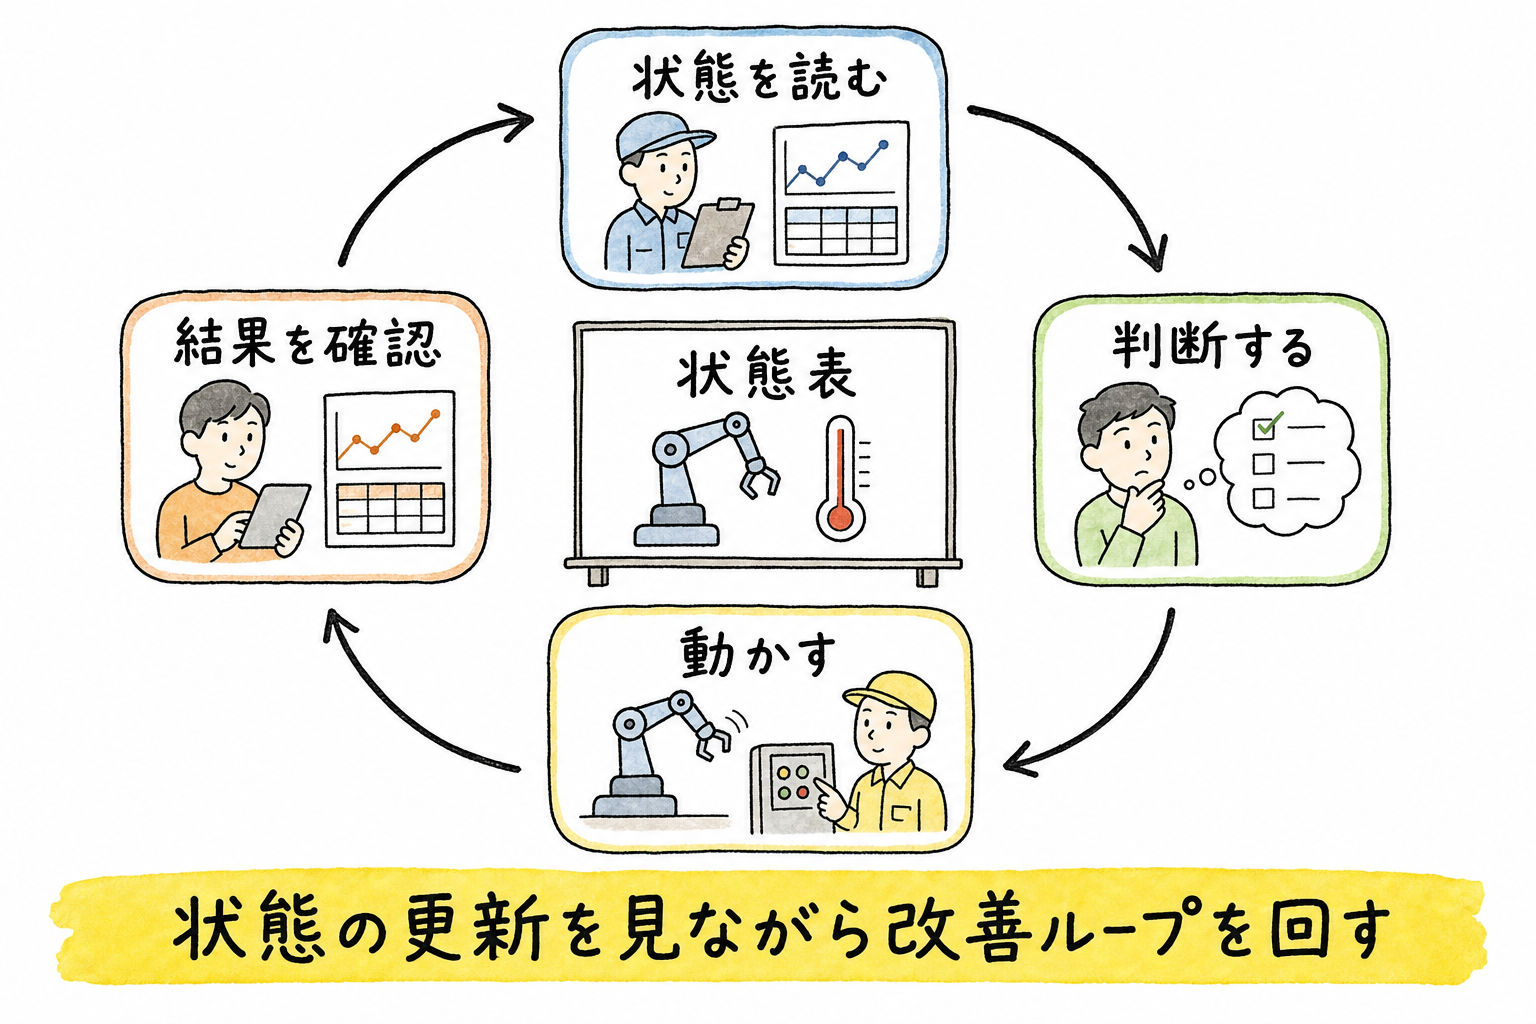
MHSの中心は、AIエージェントが機械へ命令を送ることだけではありません。機械の現在地を同じ形式で読めることが重要です。
工場の壁に、すべての機械の状況が自動更新されるホワイトボードがあると考えるとわかりやすいでしょう。「ロボットアームは待機中」「試料は25度」「次の容器は準備済み」といった情報を、AIエージェントが一つの画面で確認できます。HHMI Janeliaの事例では、操作項目やセンサー値を共通の状態表にまとめました。
AIエージェントはその状態表を見て、次に何をするかを判断し、操作を指示します。機器が動いた後は結果が状態表へ戻り、必要なら条件を変える。自動運転車が周囲を見て、進み、また周囲を確認するのと同じように、観察・判断・実行・再観察のサイクルを回します。
ただし、すべての瞬間をAIモデルが考えるわけではありません。高速な動きや同じ手順の繰り返しは、固定プログラムにして機械側で実行します。AIエージェントが「何をするか」を考え、固定プログラムが「正確にどう動くか」を担当する分業です。安全限界も機械に近い側で強制できます。
創薬・自動実験・量子コンピューターで起きた成果
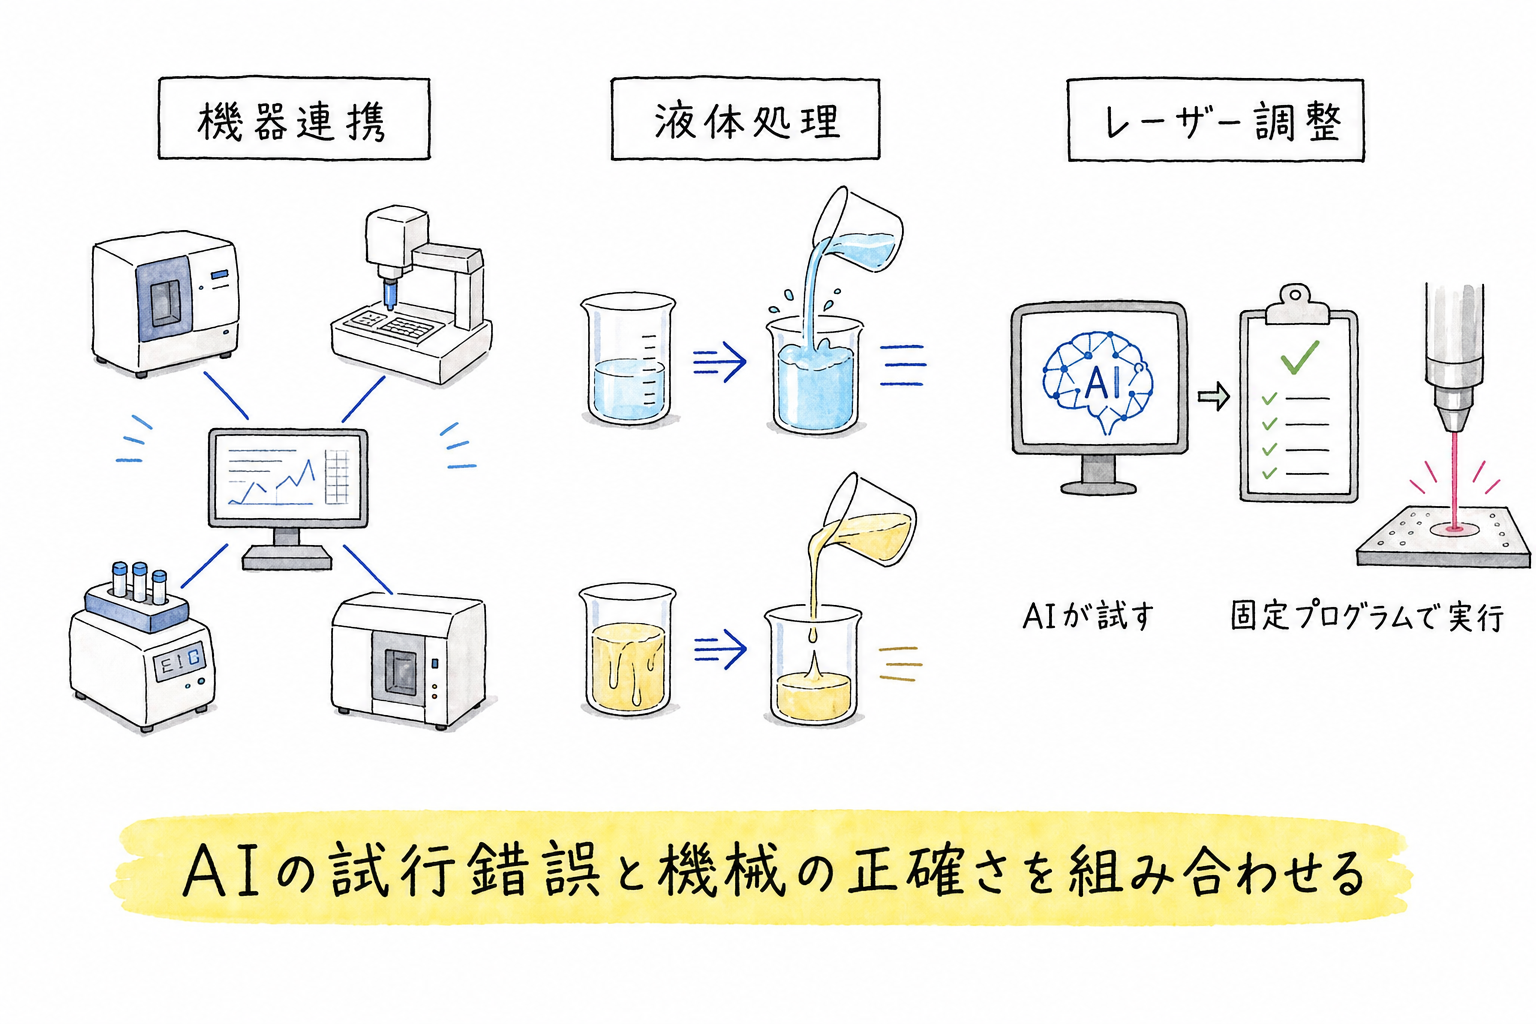
CMUでは、互換性のないインターフェースを持つ複数機器のドライバーと連携基盤を約8時間で構築しました。ベンダー構築なら通常数週間かかるとされる作業です。連続希釈実験は従来の約3倍の速さになり、人為的に発生させた6つの異常条件も、機器が動く前にすべて遮断されました。
Genentechの概念実証では、AIエージェントが液体処理装置、ロボットアーム、測定装置を連携し、水は速く、粘り気のある液体はゆっくり流すよう条件を最適化しました。一方、気泡が原因のエラーでは、再試行がかえって状況を悪化させ、人間が物理的な原因と対処法を教える必要もありました。
QuEraの量子コンピューター事例では、AIエージェントが作った固定プログラムが、700回の試験で695回のレーザー復帰に成功しました。成功率は99.3%で、人間なら5〜10分かかる作業を、最短1秒未満から14秒で実行しています。
ここで重要なのは、本番中にAIエージェントが毎回考えて直接制御したわけではないことです。AIエージェントが良い動かし方を探し、最後は「同じ条件なら同じ動きをする固定プログラム」にする。AIの試行錯誤と、機械の正確さを組み合わせた点に価値があります。
MCPとMHSは何が違うのか
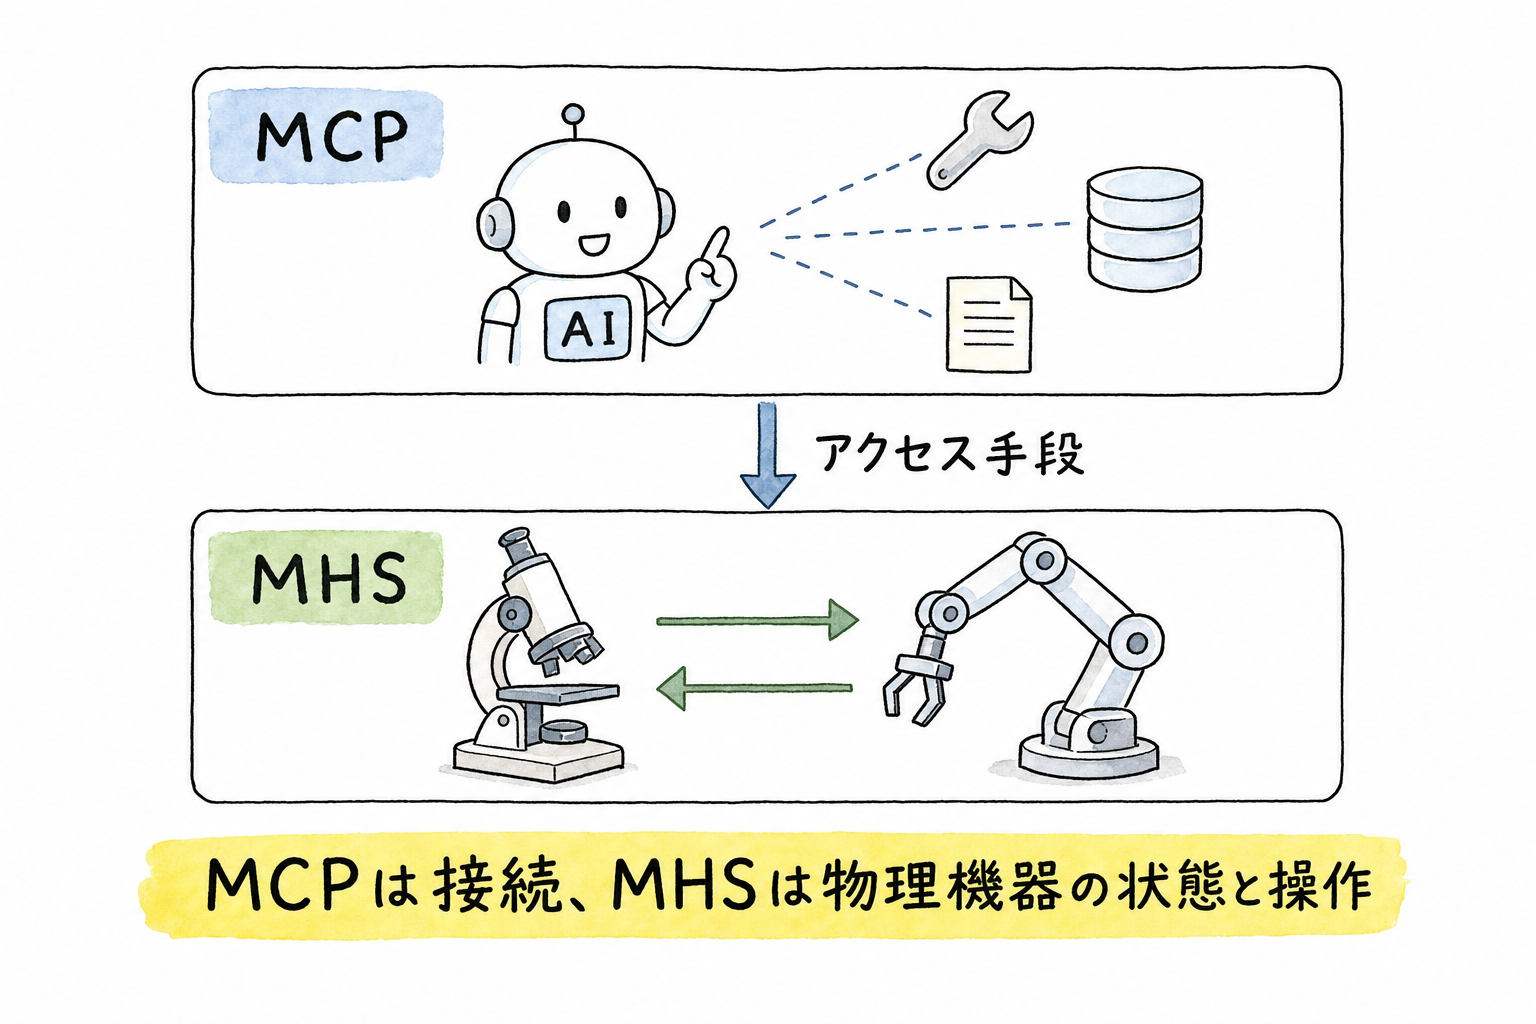
MCP(Model Context Protocol)は、AIアプリケーションをデータやツールなどの外部システムにつなぐためのオープンソース標準です。
対してMHSは、その接続先にある物理機器の操作方法、状態、安全条件をそろえます。
したがって、MHSはMCPの後継でも代替でもありません。MHS対応機器はMCP、コマンドライン、APIから操作でき、MCPはアクセス手段の一つです。「MCPの次はMHS」とは置き換えではなく、AIエージェントの接続先がデジタルから物理へ広がる、という意味です。
▶︎ あわせて読みたい:MCP・A2A・APIの違いを「道具と同僚」で整理する
標準化で価値が上がる企業と、日本企業への影響
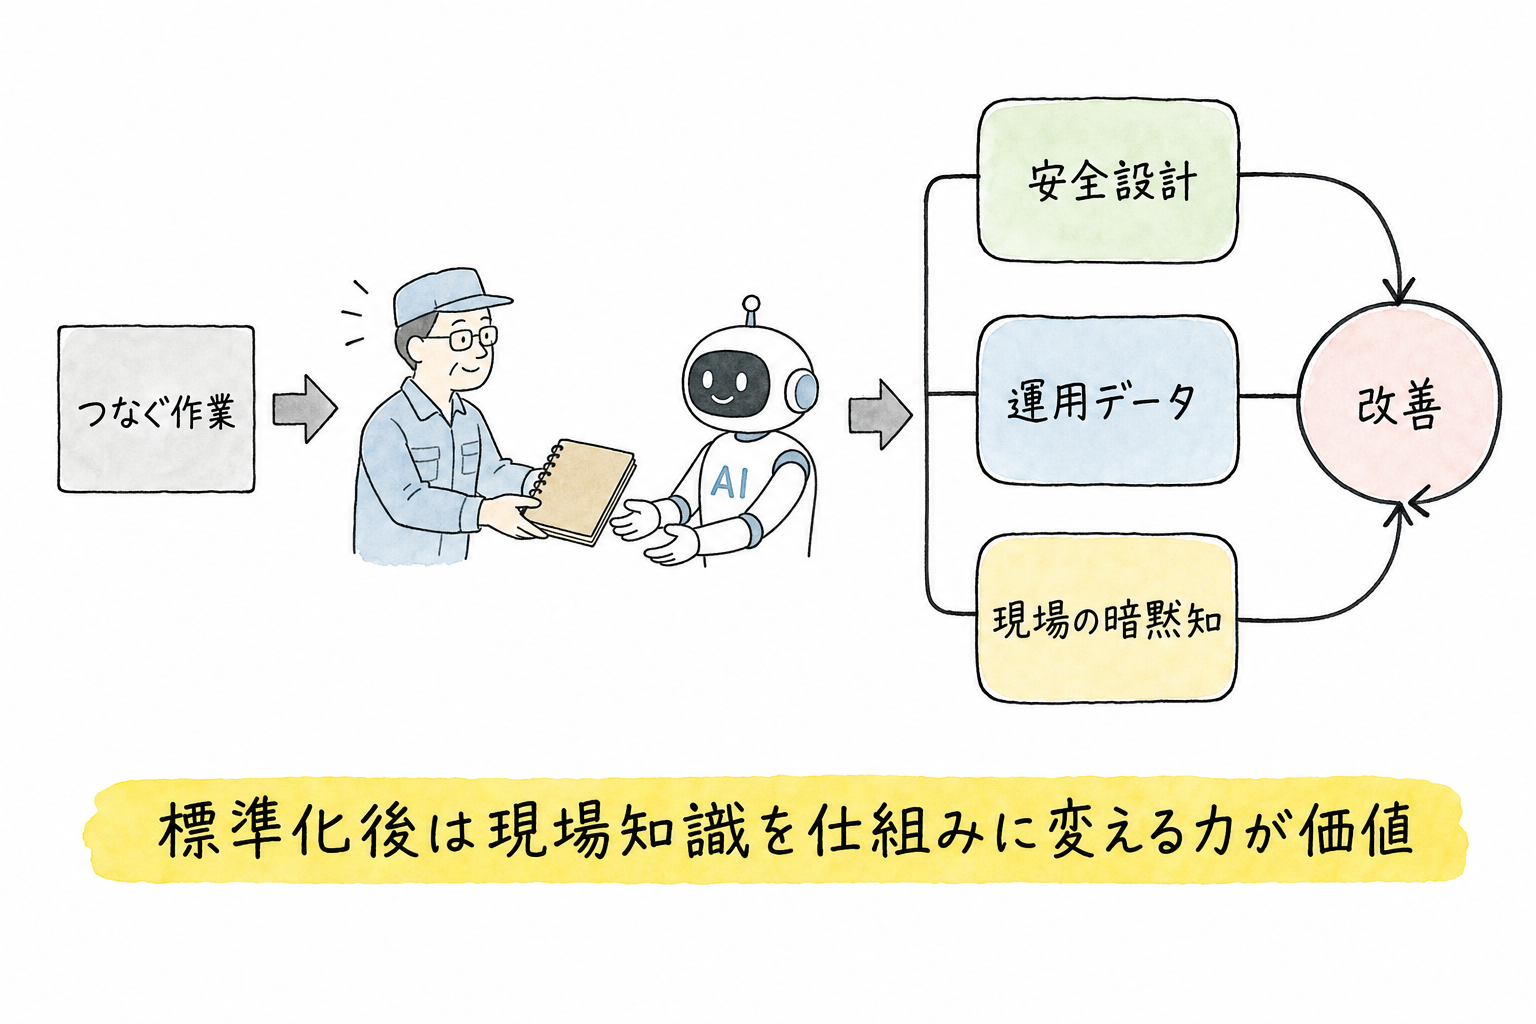
標準化が進むと、単に「機器をつなぐ」作業の希少性は下がります。その一方で、つないだ後にどう安全に成果を出すかの価値は上がります。
機器メーカーには、AIエージェントから選ばれやすくなる利点があります。AWS、Automata、Danaher、Doosan Robotics、QIAGEN、Tecan、Universal Robotsなどは、対応・試験・活用検討を進めています。ただし、独自画面や独自APIによる囲い込みは弱くなる可能性があります。
システムインテグレーターやソフトウェア企業には、複数機器を動かす司令塔、安全監視、権限管理、監査ログを提供する機会が生まれます。基本の接続方法が共通化しても、創薬と工場では手順も失敗条件も違うからです。
そして最も大きな果実を得るのは、現場の運用データと暗黙知を持つ企業かもしれません。どの状態なら次へ進めるか、どの異常なら止めるか、何を成功と判定するか。この知識を状態・手順・評価条件へ変換できれば、現場の経験が改善ループの資産になるからです。
日本企業は、異なる年代・メーカーの設備を長く使い、熟練者の知識でつないでいる現場が少なくありません。MHSが普及すれば不利が一気に消えるわけではありませんが、その暗黙知を機械が読める形へ移す企業には追い風になります。
▶︎ あわせて読みたい:モデルだけでは決まらない――AIエージェント基盤の勝ち筋
まだ限定プレビュー――安全性と普及の条件
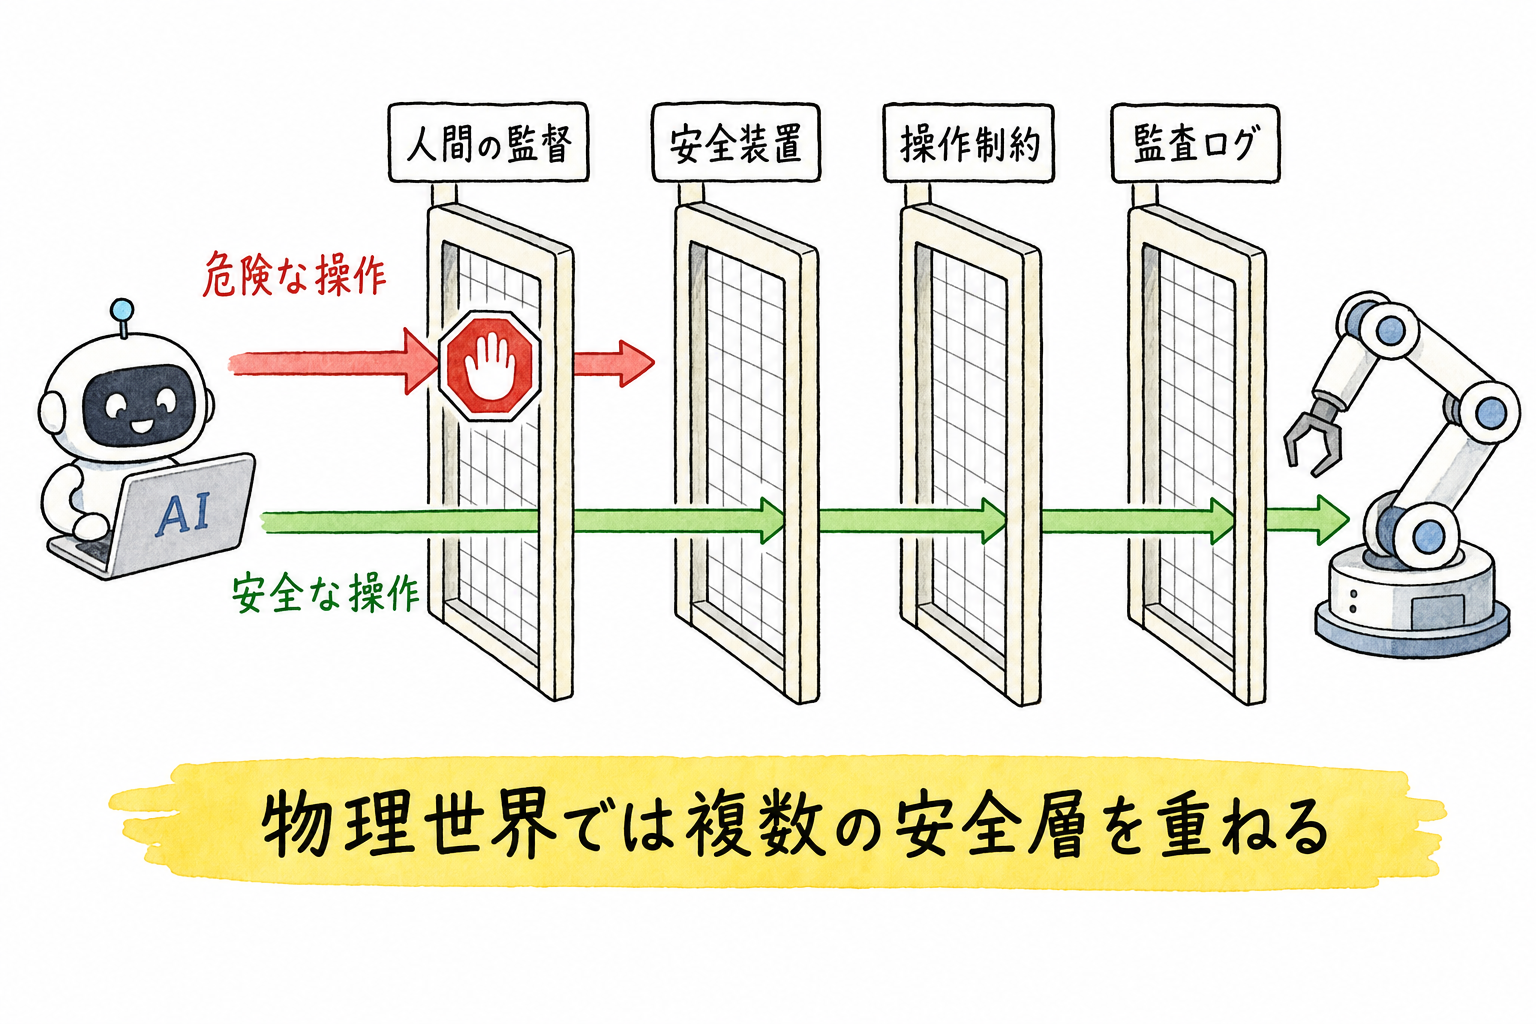
MHSは現時点で限定的な研究プレビューです。Anthropicは参加企業と安全性評価や運用指針を整えたうえで、オープンソース化する計画を示しています。
物理世界では、誤った操作が壊れたファイルではなく、壊れた装置や実験事故につながります。Genentechの気泡の例が示すように、現在のAIモデルは物理・化学・生物の制約を十分に理解できない場面があります。人間の監督、機器側の安全装置、ドライバーの制約、監査可能なログを重ねる必要があります。
企業が今すぐ始めるなら、工場や研究室を丸ごと自律化する必要はありません。まず一つの工程について、「読める状態」「許可する操作」「絶対に越えない安全条件」「成功の判定」を棚卸しする。AIエージェントに何を任せられるかは、状態をどこまで定義できるかで決まります。
よくある質問(FAQ)
Q1. MCPとMHSは何が違うのですか?
MCPはAIアプリケーションをデータやツールなどの外部システムにつなぐための接続規格です。MHSはその接続先にある物理機器の操作方法・状態・安全条件をそろえる規格で、役割が異なります。MHS対応機器はMCP・コマンドライン・APIのいずれからでも操作でき、MHSはMCPの後継や代替ではありません。
Q2. MHSは今すぐ使えますか?
現時点では限定的な研究プレビューの段階です。AWS、Danaher、Universal Robotsなどの機器メーカーが対応・試験・活用検討を進めていますが、Anthropicは参加企業と安全性評価や運用指針を整えたうえでオープンソース化する計画を示しています。
Q3. 日本企業への影響はありますか?
異なる年代・メーカーの設備を熟練者の知識でつないできた日本企業には追い風になり得ます。どの状態なら次工程へ進めるか、どの異常なら止めるかという現場の暗黙知を「状態・手順・評価条件」として言語化できれば、改善ループの資産に変えられるためです。
AIエージェントが現実世界で働く流れを継続的に追いたい方へ。YouTubeでは毎週日曜15時に、その週のAIニュースをまとめて解説しています。
https://www.youtube.com/@iketomoch
AIエージェントへ仕事を任せる設計を実務へ落とし込みたい方は、拙著『Claude 最強のAI自動化術』もぜひご覧ください。
https://amzn.to/4eTUVG1
読んで終わらず、自分でエージェントアプリを動かしてみたい方には、いけともハンズオンの実践講座があります。
https://handson.workstyle-evolution.co.jp/
■合わせて読みたい
■関連記事
公式LINEで最新ニュースをゲット


最新のAIニュースを
毎週お届け
生成AIの業務別の
ビジネス活用シーン
がわかるAIチャット
過去のAIニュースから
事実を確認できる
何でもAI相談チャット
ニュース動画の
アーカイブ